ARGUS-1
Mientras la tripulación duerme, un rover recorre la ruta que un astronauta caminará mañana en Marte: aparta las rocas pequeñas, rodea las grandes y no toca nunca las de interés científico.
Proyecto de un equipo del hackerspace para la NASA Space Apps Challenge 2026, reto “Interplanetary Survival Guide: Martian Map”. La historia completa está en el blog: ARGUS-1: nuestro rover para la NASA Space Apps Challenge 2026.
Qué hace
Sobre una mesa de 100×60 cm que representa una parcela real de 10×6 m en Airfield Tau (cráter Jezero) a escala 1:10, el rover recorre la ruta de A a B y decide qué hacer con cada roca:
| Roca | Qué hace el rover |
|---|---|
| Pequeña, en el camino (bloque naranja) | La coge con el brazo y la deja a un lado. Foto antes y después. |
| Grande | La marca y la ruta la rodea. |
| Científica (dorada) | La fotografía y no la toca nunca. |
| Referencia (negra) | La usa para orientarse. |
Todo lo que ve acaba en un mapa compartido sobre imágenes reales de la NASA.
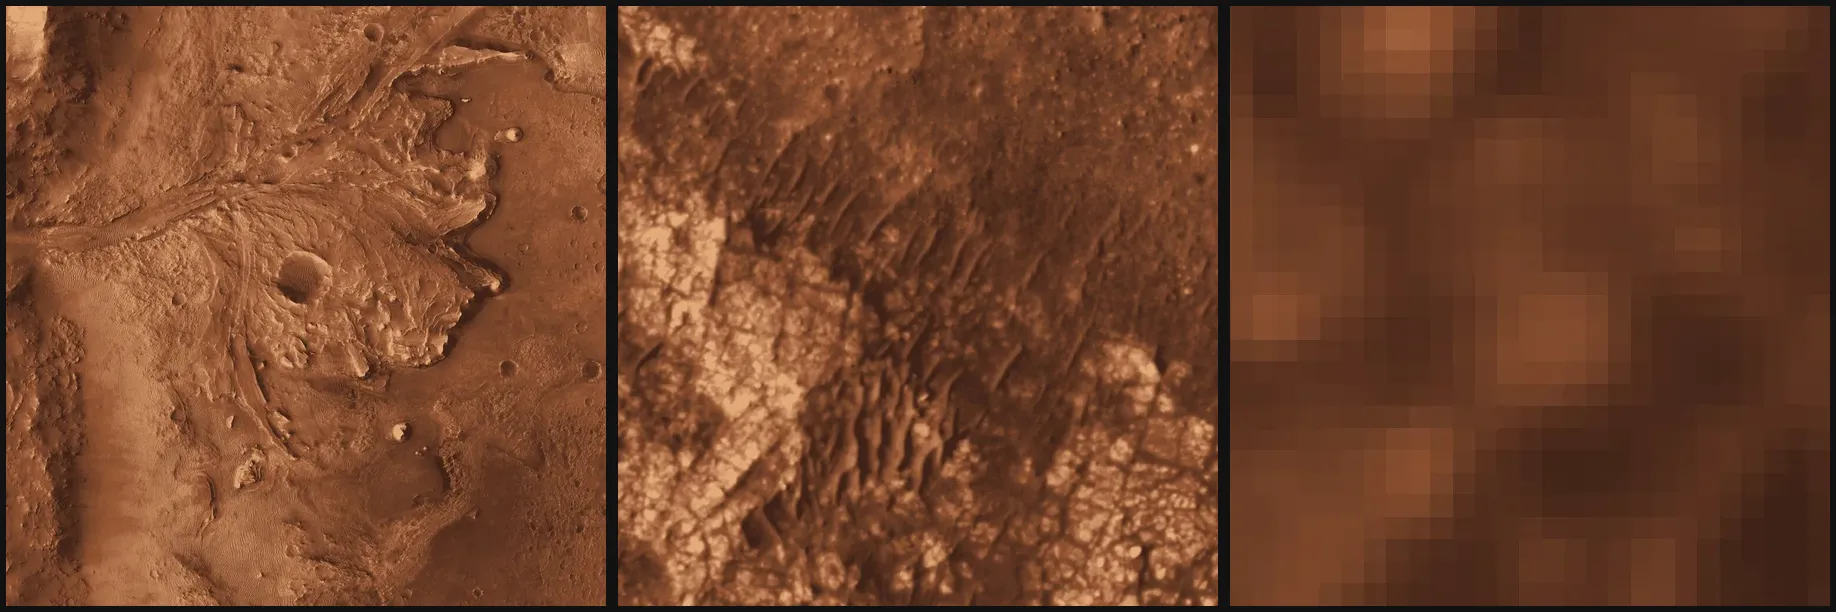
Del cráter Jezero a Airfield Tau y a la parcela de 10×6 m. Imágenes: NASA/JPL-Caltech/University of Arizona (MRO HiRISE).
Hardware
- Chasis de orugas mecanizado en CNC.
- Brazo robótico de aluminio con servos, pinza y una webcam montada en el brazo.
- Piezas impresas en 3D: almohadillas para la pinza y caja de muestras (PETG HF).
- Raspberry Pi 5: visión, decisiones y API del rover.
- ESP32: motores y servos. Recibe órdenes por USB o Bluetooth LE y para todo si la Pi deja de enviar su latido.
- Mando de Xbox por Bluetooth para conducirlo a mano y activar el modo autónomo.
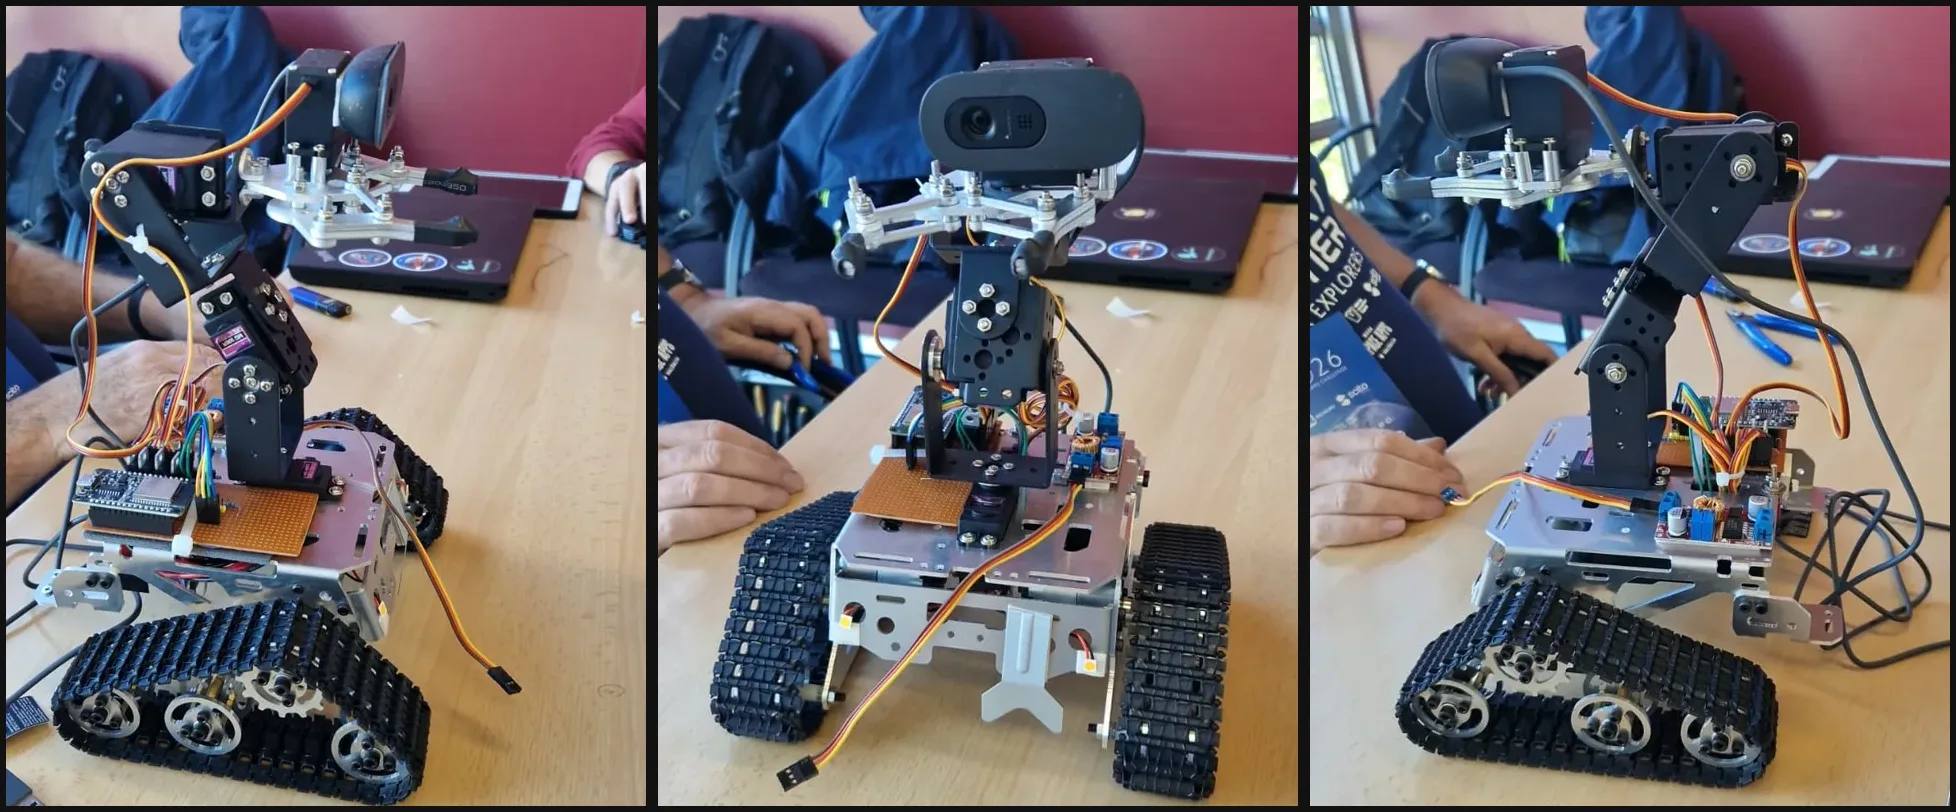
El rover en la mesa de la hackathon.
Software
- Detector de rocas propio: YOLO pequeño entrenado con imágenes grabadas por el propio rover, con tres clases (movible, científica y referencia). Cuantizado a INT8 con ONNX Runtime, tarda unos 30 ms por imagen en la Pi.
- Piloto (Python, FastAPI): un ejecutor determinista que busca la roca, se acerca guiándose por la cámara, la agarra y la aparta. Sigue con la misión aunque se pierda la conexión.
- Control de misión: panel web con mapa, telemetría y órdenes de voz. El modelo de lenguaje solo elige la tarea; nunca mueve el hardware.
- Firmware (PlatformIO): protocolo de líneas por serie o BLE, poses del brazo y lectura del mando.
- Gemelo digital (three.js): el mismo rover en 3D, para probar sin hardware.
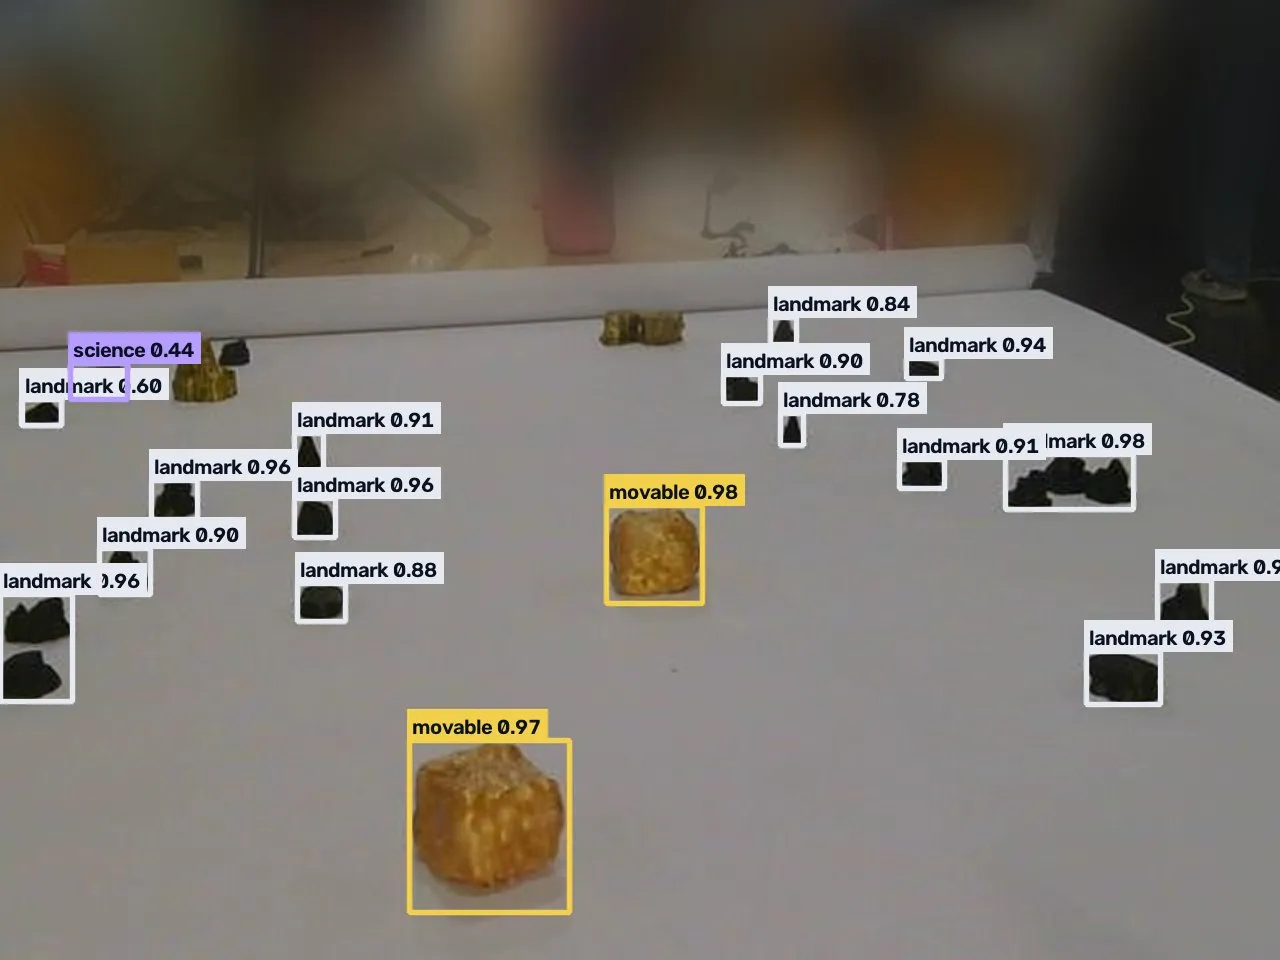
Salida del detector en una imagen del rover: bloques movibles, una roca científica y rocas de referencia.
Equipo
Danielyss, Ignacio, José, Lua, Enrique y Eugeni.
Enlaces
- Web con demos interactivas y gemelo 3D: argus1.earth
- Presentación: slides.argus1.earth
- Código fuente: gitlab.com/hackerspacevlc1/space-apps-2026
Proyecto independiente del equipo, sin afiliación ni respaldo de la NASA.