ARGUS-1: nuestro rover para la NASA Space Apps Challenge 2026
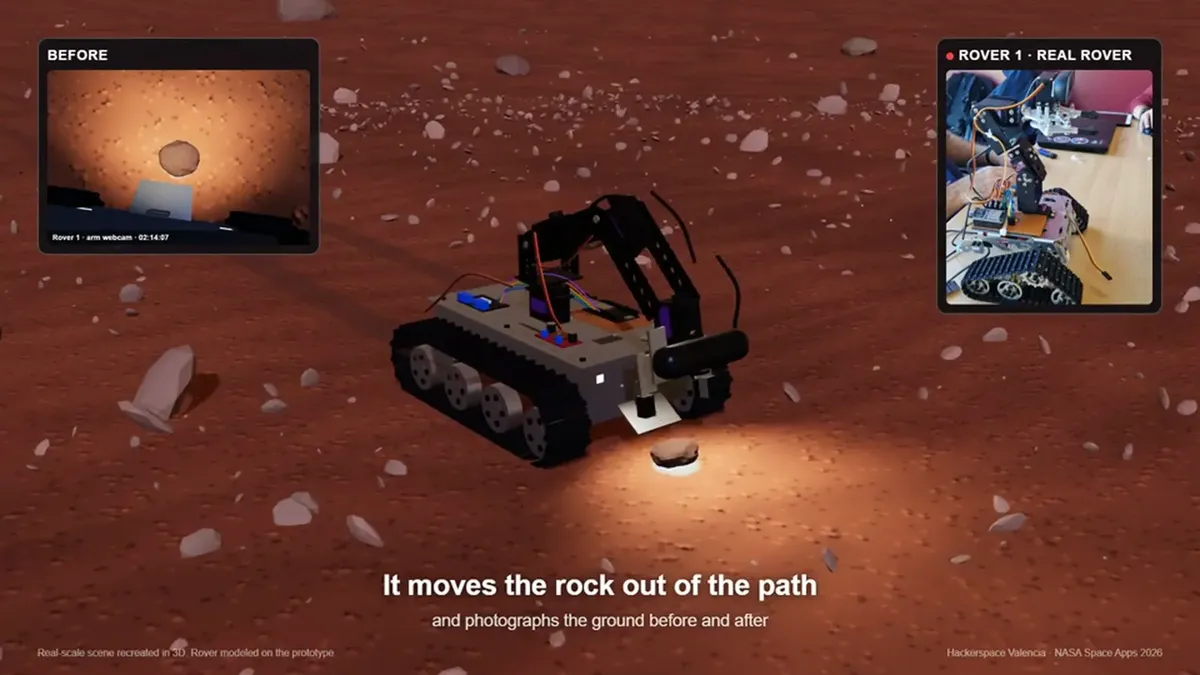
Un equipo del hackerspace construyó en un fin de semana un rover de orugas que prepara de noche la ruta de un astronauta en Marte: aparta rocas, rodea obstáculos y no toca las de interés científico.
Índice
En noviembre, seis miembros del hackerspace participamos en la NASA Space Apps Challenge 2026, la hackathon internacional de la NASA. Elegimos el reto “Interplanetary Survival Guide: Martian Map” y en un fin de semana construimos ARGUS-1: un rover real, con brazo robótico, que recorre de noche la ruta que un astronauta caminará al día siguiente en Marte.
No ganamos ningún premio, pero volvimos con un rover que funciona, mucho aprendido y muy buenos recuerdos.
El problema
La mejor cámara en órbita de Marte, HiRISE, ve unos 25 cm por píxel: una roca del tamaño de una pelota es un solo píxel. Para un astronauta a pie, con traje y cargado, ese píxel puede ser una caída. Y como la señal tarda entre 3 y 22 minutos en llegar desde la Tierra, nadie puede conducir un rover en directo para revisar el camino.
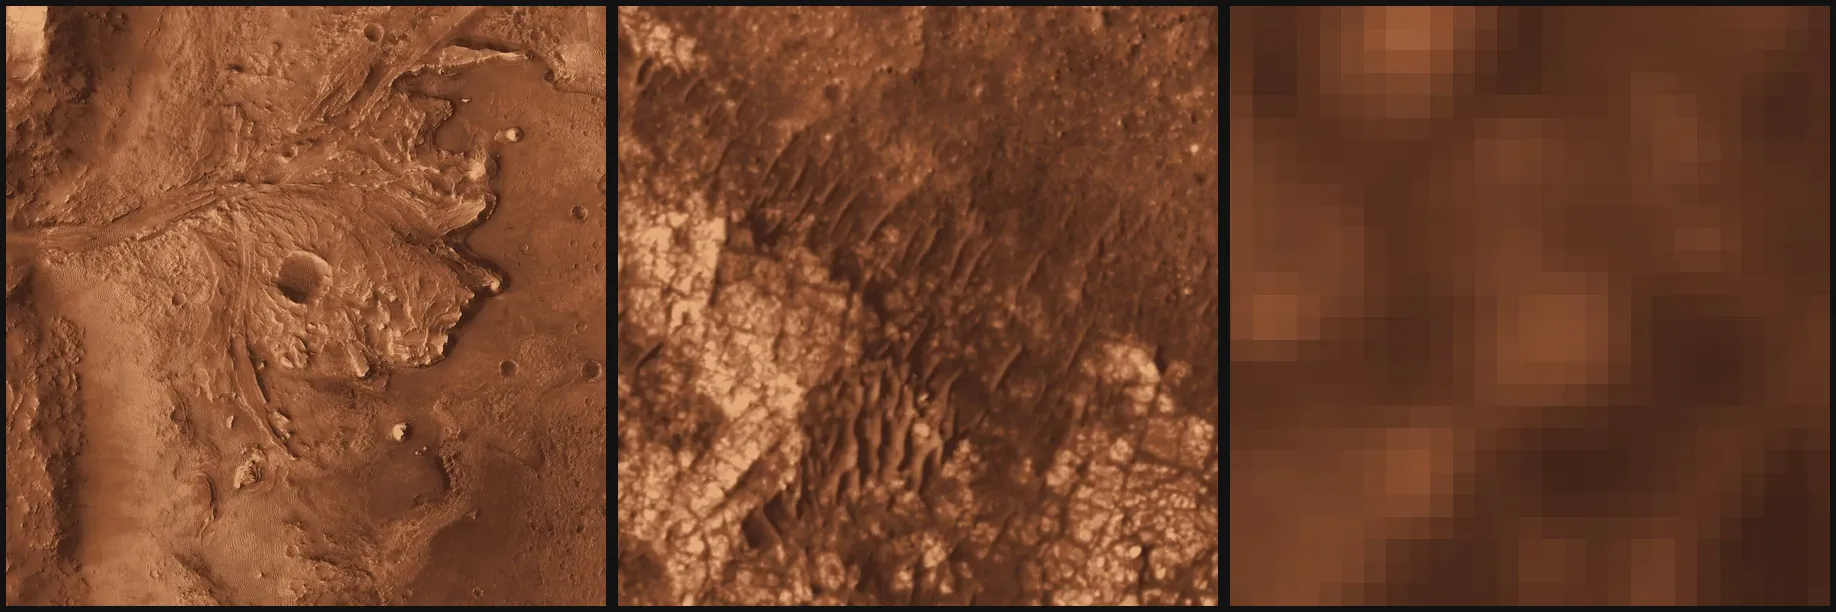
Del cráter Jezero a Airfield Tau y a nuestra parcela de 10×6 m. A esa escala, la mejor imagen orbital son unos pocos píxeles.
Situamos la historia en Airfield Tau, en el cráter Jezero, donde aterrizó el helicóptero Ingenuity y por donde pasó el rover Perseverance.
La idea: un turno de noche
Mientras la tripulación duerme, rovers pequeños y baratos recorren la ruta del día siguiente y deciden qué hacer con cada roca:
- Roca pequeña en el camino: la cogen con el brazo, la dejan a un lado y la fotografían antes y después.
- Roca grande: la marcan y la ruta la rodea.
- Roca científica: la fotografían y no la tocan nunca, para no estropear lo que un geólogo quiere estudiar.
Por la mañana, el astronauta consulta en una tablet un mapa con cada tramo ya comprobado sobre el terreno.
El rover
Es un rover de orugas con chasis mecanizado en CNC y brazo robótico de aluminio, con algunas piezas impresas en 3D (las almohadillas de la pinza y una caja para muestras). Una Raspberry Pi 5 se encarga de la visión y de las decisiones, y un ESP32 mueve los motores y los servos. Si la Pi deja de enviar su latido, el ESP32 lo para todo. Se puede conducir con un mando de Xbox y pasar a modo autónomo con dos botones.
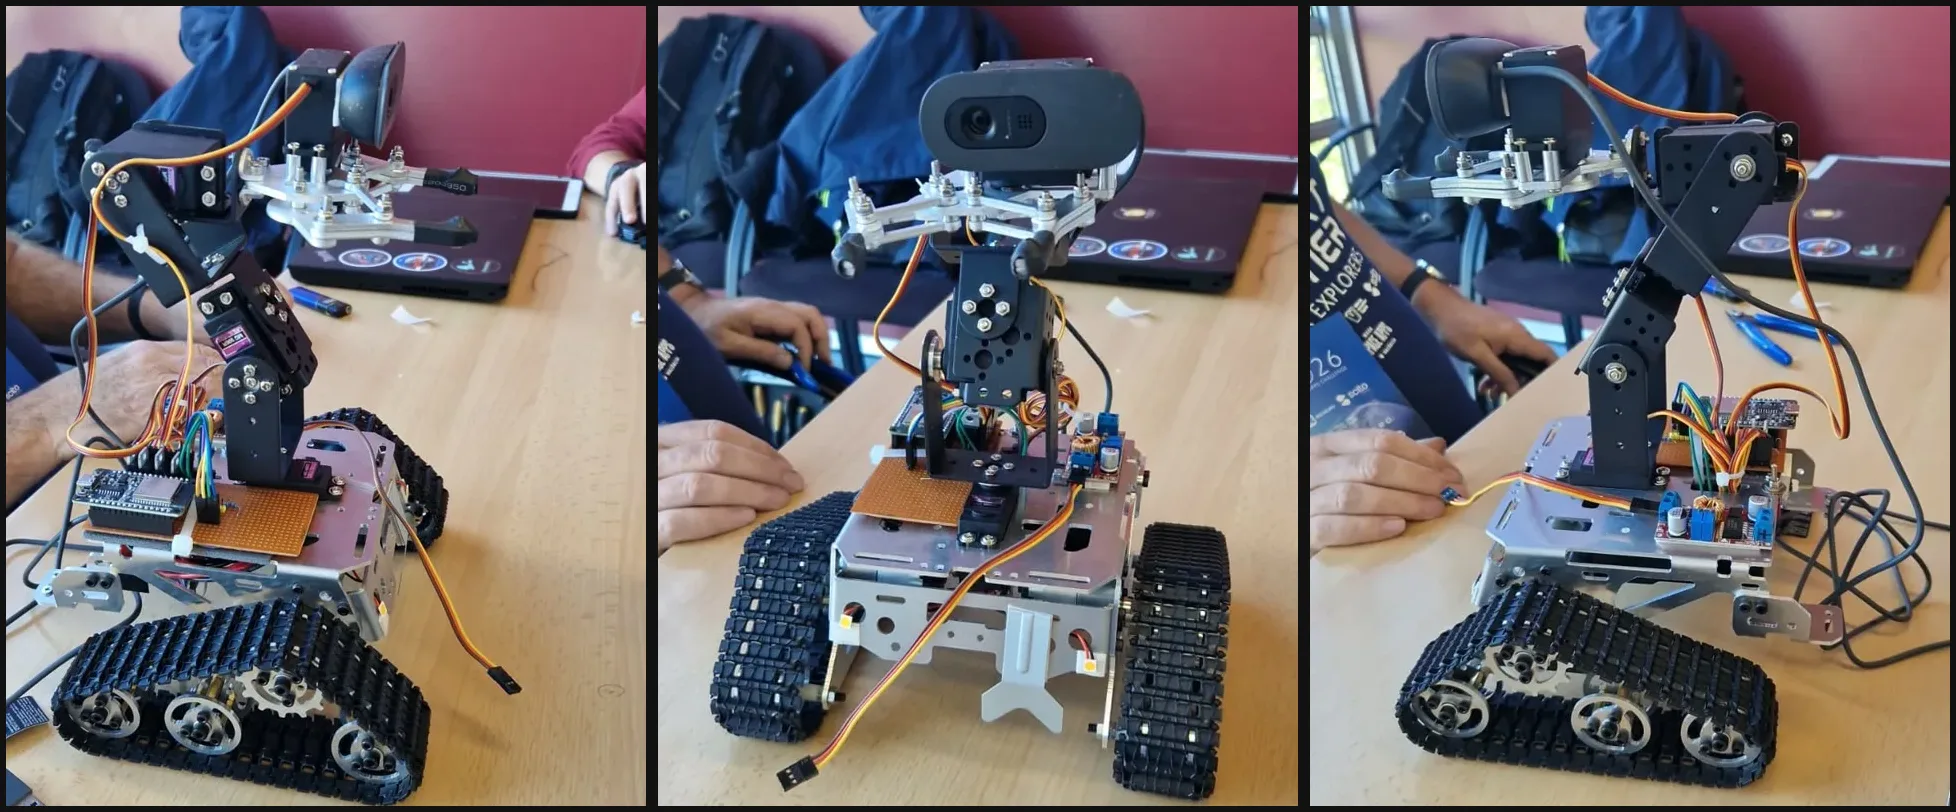
El rover en la mesa de la hackathon. La webcam va en el brazo, así que el brazo también hace de cuello.
La demo se hace en una mesa de 100×60 cm que representa una parcela real de 10×6 m a escala 1:10. Las rocas son atrezo: las negras sirven de referencia, las doradas son las científicas y el bloque naranja es la que el brazo puede mover.
Un detector de rocas hecho por nosotros
Ningún modelo genérico sabe qué es una “roca científica”, así que entrenamos el nuestro. Grabamos miles de imágenes con la webcam del rover, las etiquetamos automáticamente por color y forma, revisamos a mano las dudosas y entrenamos un modelo YOLO pequeño con tres clases: movible, científica y de referencia. Cuantizado a INT8, funciona en la propia Raspberry Pi en unos 30 ms por imagen, sin conexión a internet.
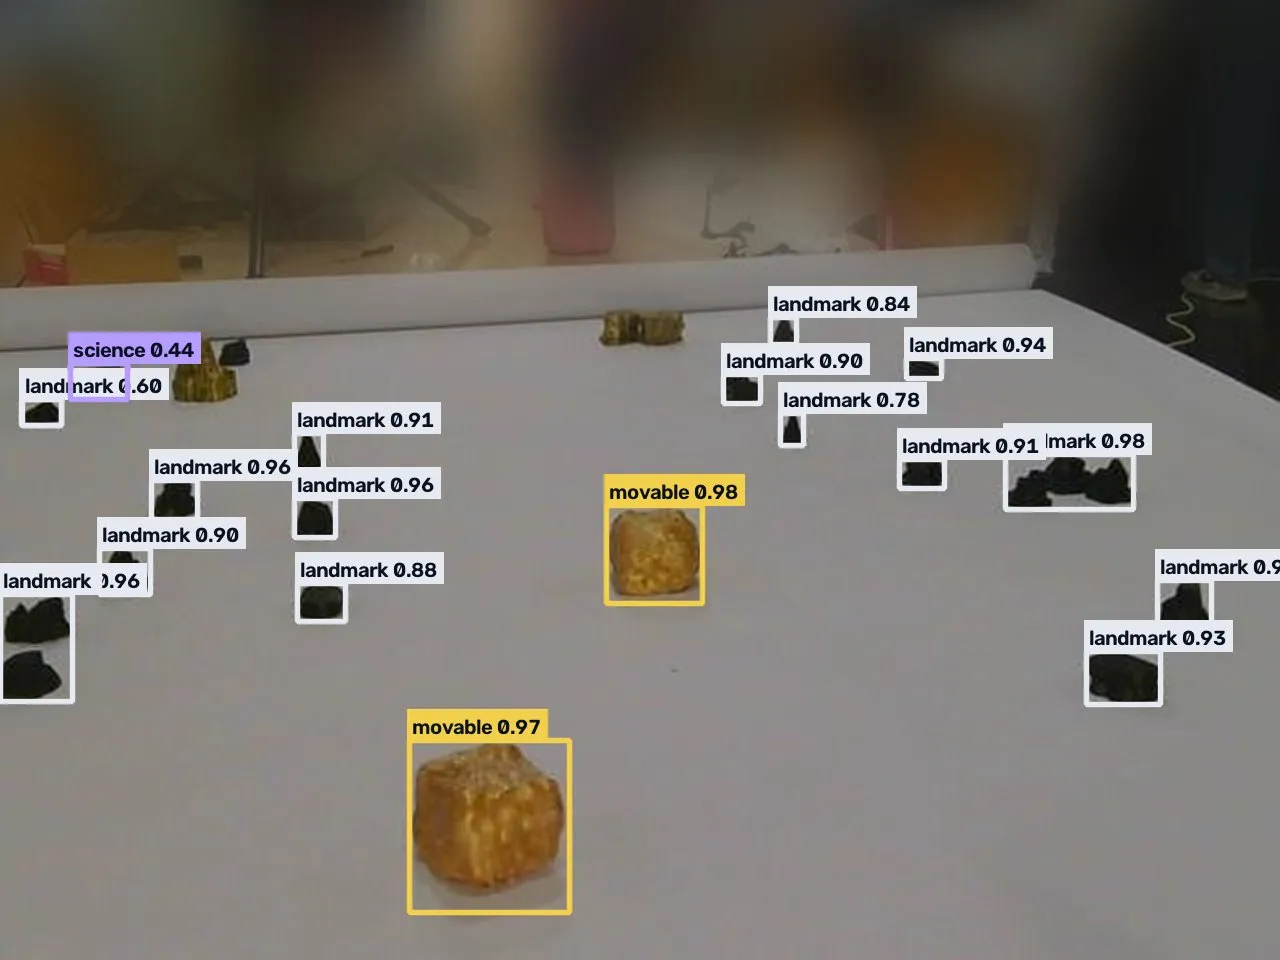
Lo que ve el rover: bloques movibles en amarillo, la roca científica en violeta y las de referencia en blanco.
Cuando cambió la luz del local, las rocas doradas empezaron a confundirse con el bloque. Volvimos a grabar y a entrenar hasta que el modelo dejó de confundirlas en nuestras pruebas. Era importante: una roca científica mal clasificada es una roca que el brazo cogería.
La IA no mueve el hardware
El sistema tiene un modelo de lenguaje para entender órdenes de voz y narrar la misión, pero solo elige qué tarea hacer. La conducción, la aproximación y el agarre los hace un programa determinista, que termina su ruta aunque se pierda la conexión. En Marte, la conexión se pierde.
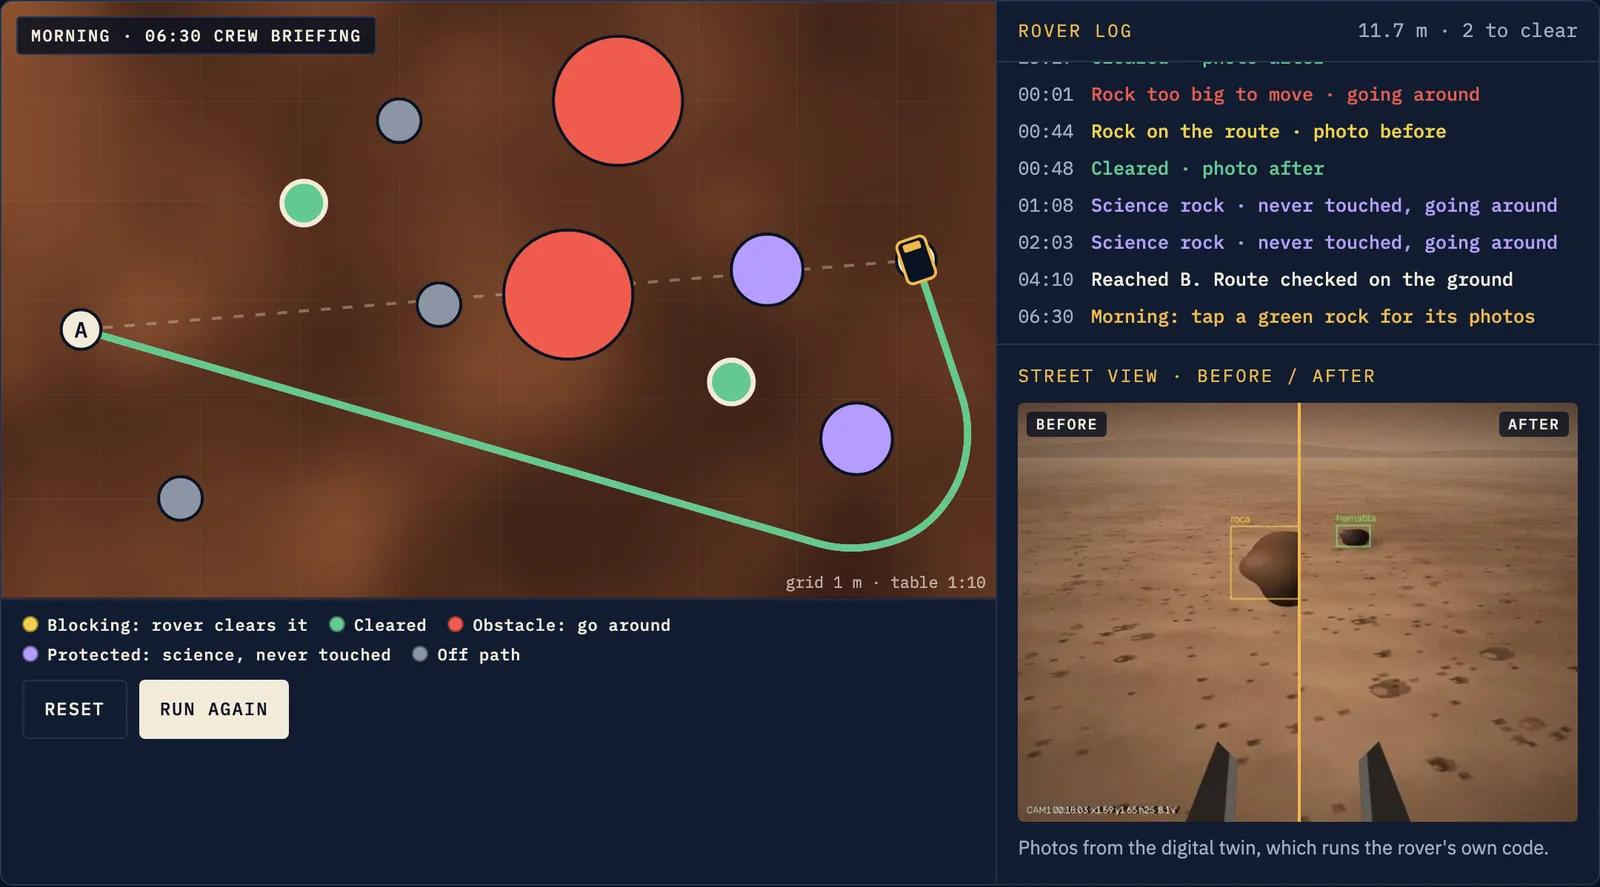
La demo del turno de noche en argus1.earth: pon rocas, lanza el turno y revisa la ruta por la mañana.
Gracias
Gracias a la organización de la NASA Space Apps Challenge en Valencia por hacerlo posible, y al equipo: Danielyss, Ignacio, José, Lua, Enrique y Eugeni.
Todo el proyecto es abierto:
- Web con demos interactivas y gemelo 3D: argus1.earth
- Presentación: slides.argus1.earth
- Código fuente: gitlab.com/hackerspacevlc1/space-apps-2026
Si quieres verlo en persona o te apetece meterte en la próxima, pásate por el hackerspace en las puertas abiertas de los martes.
Proyecto independiente del equipo, sin afiliación ni respaldo de la NASA. Imágenes orbitales: NASA/JPL-Caltech/University of Arizona (MRO HiRISE), vía Mars Trek.